Pilia ang Pinulongan
Ang paspas nga pagpalapad sa industriya sa robotics mibalhin labaw pa sa standardized nga mga prototype sa laboratoryo. Karon, ang mga autonomous nga sistema gipakatap sa mga palibot gikan sa sub-zero nga mga istasyon sa panukiduki sa arctic hangtod sa taas nga temperatura nga mga koridor sa mga tanum nga industriyal nga smelting. Ang sentro niini nga pagpalapad mao ang kritikal nga interface tali sa makina ug sa yuta. Samtang naglungtad ang mga solusyon sa gawas sa estante, ang pagtaas sa naandan nga mga track sa goma nahimo nga hinungdan nga hinungdan alang sa mga kompBisan unsaa nga nagtinguha nga ma-optimize ang traksyon, kalig-on, ug kahusayan sa enerhiya. Ang pagpahaom sa mekanikal nga mga kabtangan sa usa ka sistema sa pagmaneho nagsiguro nga ang usa ka robot dili lamang naglihok, apan nagpahigayon uban ang surgical precision sa iyang piho nga teatro sa operasyon.
Ang Arkitektural nga mga Pundasyon sa Advanced Robot Track Design
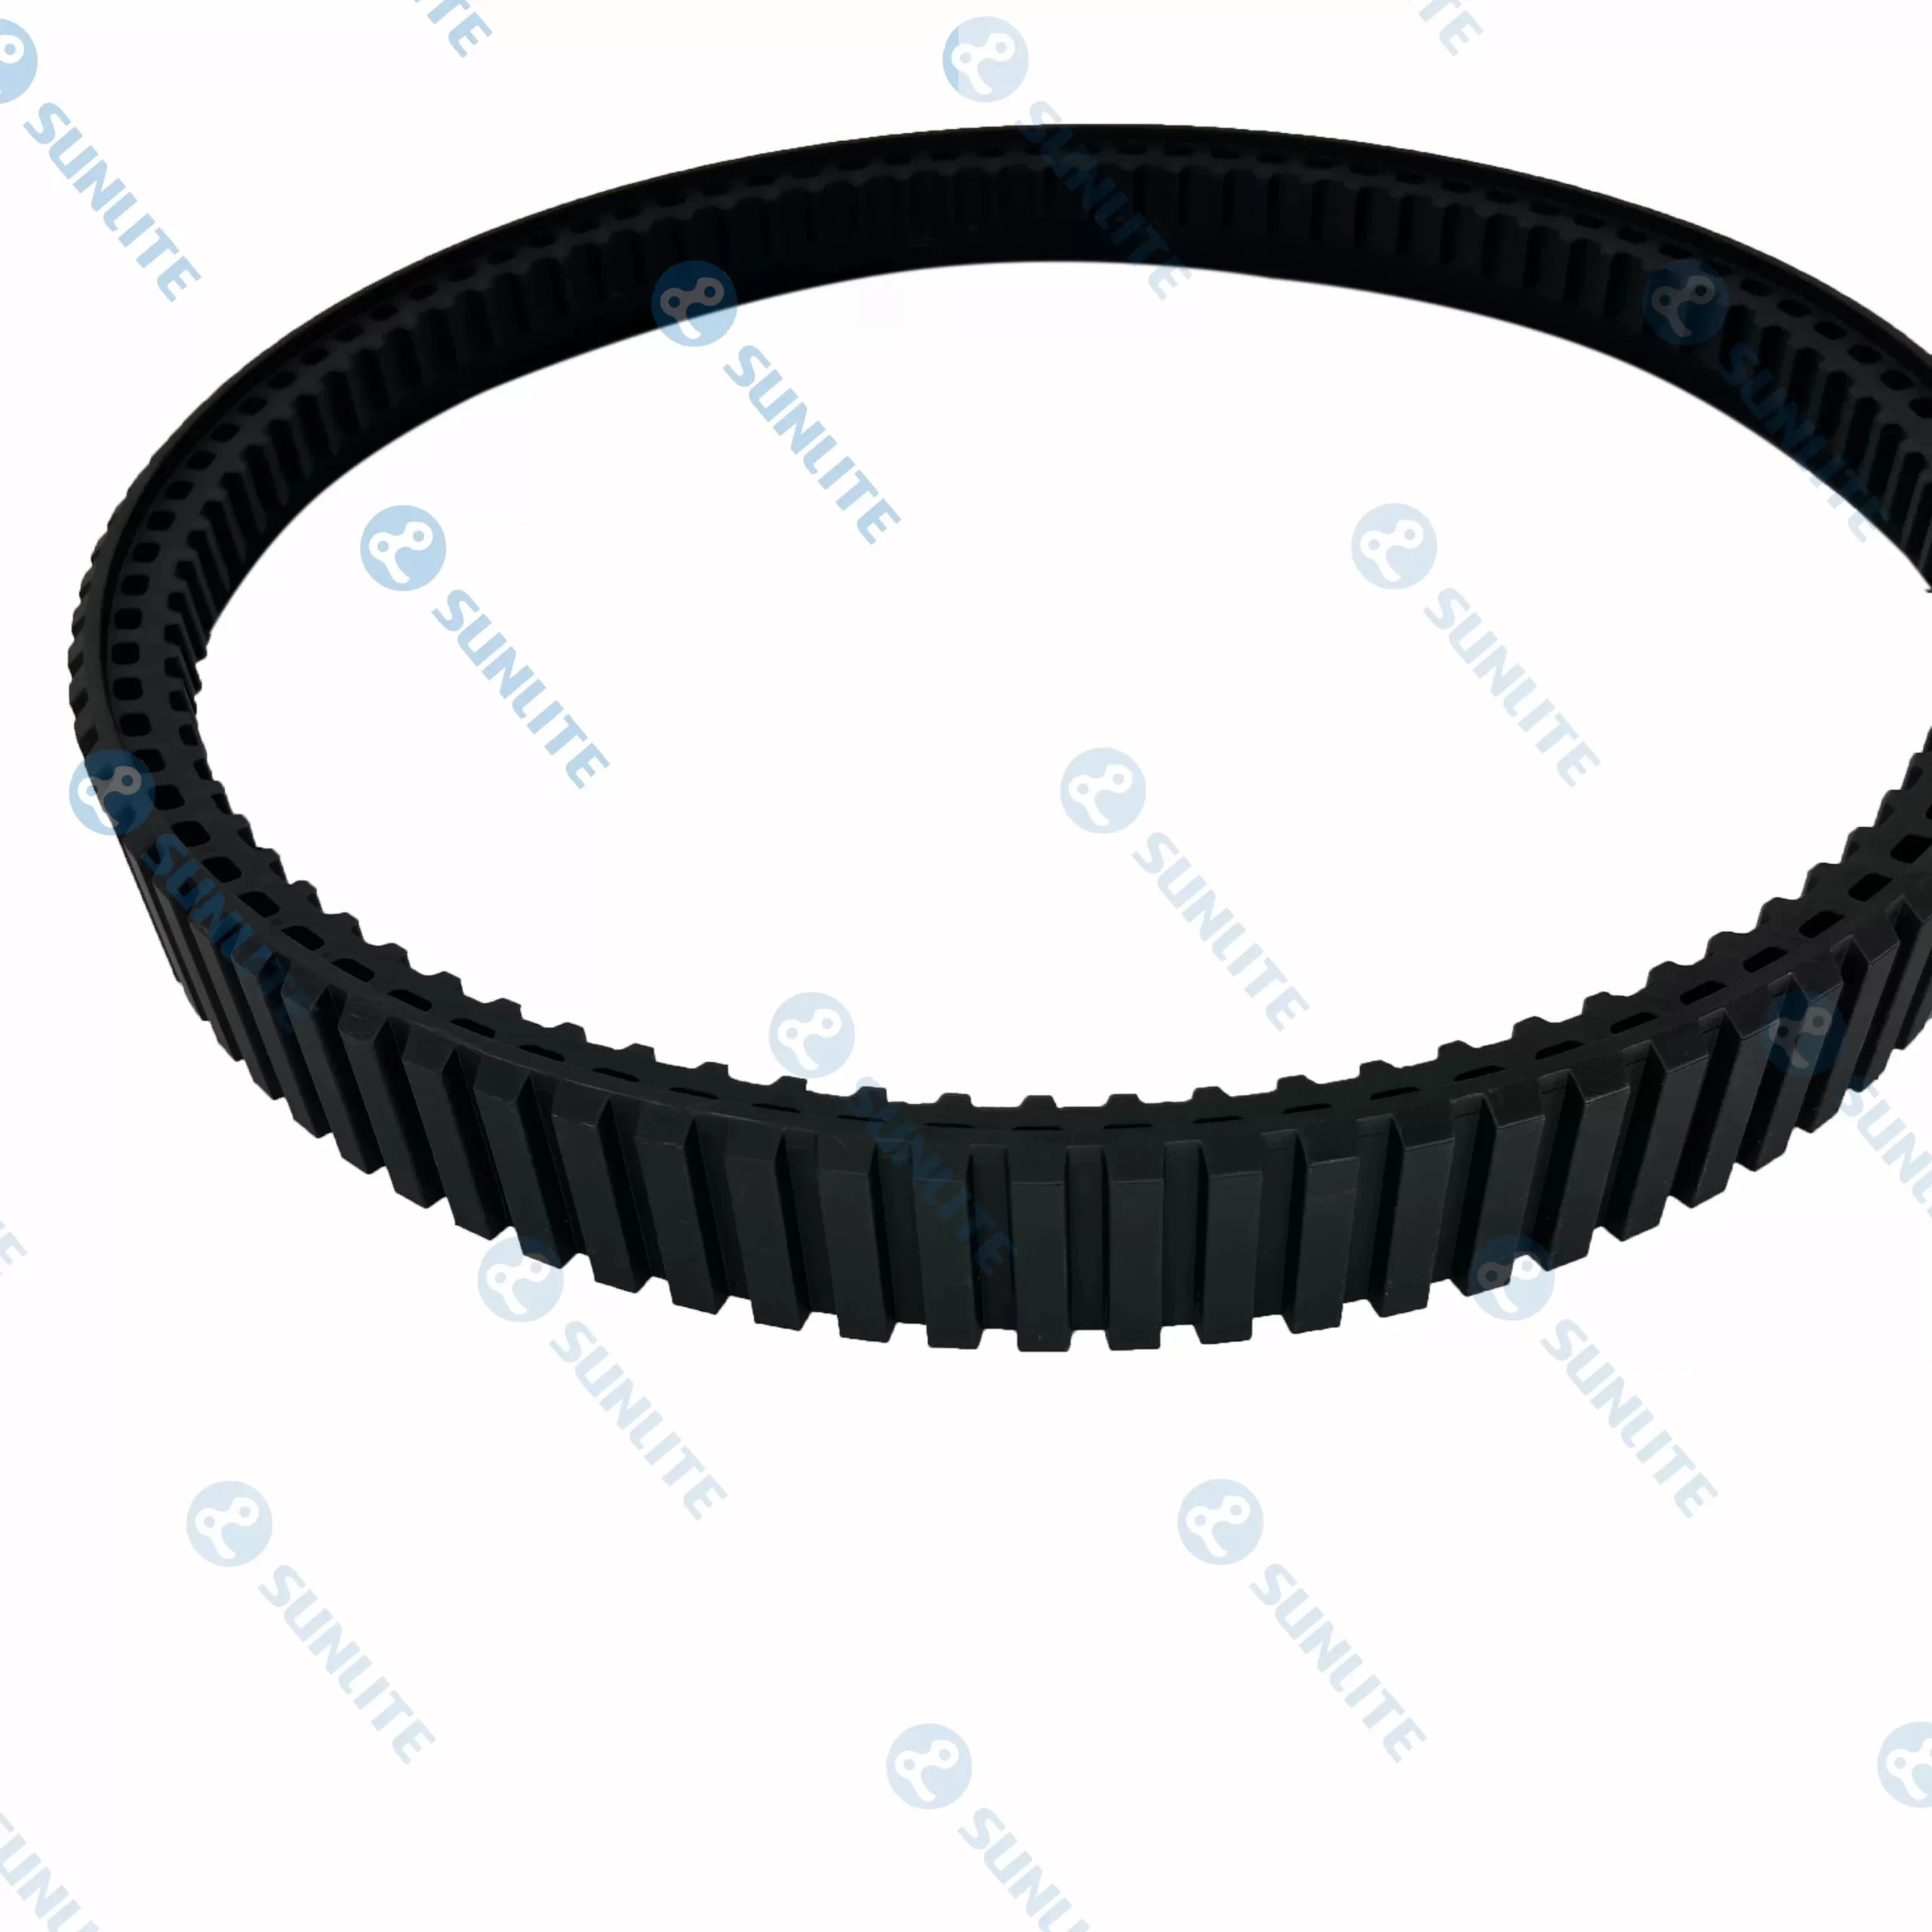
Ang malampuson nga paglihok sa komplikadong terrain nagsugod sa wala pa moliko ang usa ka motor. Nagsugod kini sa drawing board nga adunay disenyo sa robot track . Dili sama sa tradisyonal nga vehicular engineering, ang robotics nanginahanglan usa ka delikado nga balanse tali sa gibug-aton, pagkonsumo sa kuryente, ug pag-optimize sa "footprint". Ang usa ka maayo nga pagkabuhat nga disenyo kinahanglan nga mag-asoy sa internal nga geometry sa drive assembly, pagsiguro nga ang drive sprockets, idlers, ug mga ligid sa dalan nagtrabaho sa hingpit nga panag-uyon sa flexible nga gawas.
Sa espesyal nga robotics, ang internal nga bangkay sa track sama ka hinungdanon sa gawas nga tread. Ang mga inhenyero kinahanglan nga magdesisyon sa tensioning nga arkitektura - kung mogamit ba usa ka passive spring-loaded system o usa ka aktibo nga hydraulic adjustment. Ang tumong sa sopistikado disenyo sa robot track mao ang pagpadayon sa usa ka kanunay nga contact patch bisan kung ang robot naglatas sa dili regular nga mga babag sama sa nahulog nga kahoy o jagged kongkreto. Pinaagi sa pagsundog niini nga mga kapit-os sa panahon sa disenyo nga hugna, ang mga developers makapugong sa kasagarang mga punto sa kapakyasan sama sa "gilabay" nga mga track o sobra nga vibration nga makapahuyang sa sensitibo nga onboard sensors sama sa LIDAR ug high-definition nga mga camera.
Pagpili sa usa ka Strategic Partner: Ang Papel sa usa ka Robot Track Manufacturer
Samtang nagkadako ang pagkakomplikado sa mga autonomous nga plataporma, ang relasyon tali sa usa ka kompBisan unsaa sa robotics ug sa ilang tiggama sa robot track nahimong sukaranan sa siklo sa pag-uswag. Ang paghimo sa usa ka track alang sa usa ka multi-million dollar inspection robot layo ra kaayo sa paggama og standard industrial belts. Nagkinahanglan kini og lawom nga pagsabot sa polymer chemistry ug structural reinforcement.
Usa ka espesyalista tiggama sa robot track naghatag sa kahanas nga gikinahanglan sa pagpili sa husto nga katig-a sa baybayon alang sa goma ug ang angay nga tensile strength alang sa internal reinforcement cords, bisan kini hinimo sa stainless steel, Kevlar, o espesyal nga sintetikong mga lanot. Kini nga panagtambayayong nagtugot alang sa pagmugna og mga track nga makasugakod sa piho nga mga peligro sa kinaiyahan, sama sa oil-resistant compounds para sa refinery robots o non-marking rubber para sa indoor security drones. Ang abilidad sa pagprototype sa madali ug pag-uli sa lug pattern—ang mga "ngipon" sa track—nagtugot sa mga robotics nga mga kompaniya sa pag-ayo sa ilang mga makina alang sa piho nga mga matang sa yuta o mga kinahanglanon sa pagsaka, paghimo sa usa ka generic nga plataporma ngadto sa usa ka espesyal nga himan.
Materyal nga Superyoridad sa Mahagitong Klima nga adunay Rubber Robot Tracks
Ang pagpili sa materyal sa sistema sa pagmaneho mao ang panguna nga depensa batok sa pagkadaot sa kalikopan. Mga track sa robot nga goma nagtBisan unsaag usa ka talagsaon nga hugpong sa mga bentaha kaysa metal o plastik nga mga alternatibo, labi na bahin sa dampening ug pagkupot. Sa mangita and rescue o military reconnaissance, ang kahilom kasagaran usa ka kinahanglanon. Ang goma natural nga mosuhop sa metTananic clatter sa drive train, nga nagtugot sa tago nga paglihok nga imposible sa steel Mga link.
Dugang pa, ang kalig-on sa kainit sa moderno rubber robot tracks maoy usa ka kahibulongan sa materyal nga siyensiya. Ang mga high-performance nga sintetikong goma gi-engineered aron magpabiling flexible sa -40°C, nga makapugong sa pag-crack nga mahitabo sa standard polymers, samtang gipugngan usab ang "softening" nga epekto sa mga palibot sa desyerto diin ang temperatura sa yuta mahimong mosaka. Kini nga kalig-on nagsiguro nga ang robot magpadayon sa makanunayon nga paghatud sa torque. Ang pagkamaunat sa goma naghatag usab usa ka lebel sa "suspensyon" nga nanalipod sa mga internal nga gearbox gikan sa mga shock load nga nasinati kung ang usa ka robot nahulog gikan sa usa ka ledge o naigo sa usa ka tinago nga obstruction sa tulin.
Pagpauswag sa Kalig-on ug Traction gamit ang Tank Treads para sa mga Robot
Samtang ang termino mahimong makapukaw sa mga imahe sa bug-at nga makinarya, moderno tank treads para sa mga robot mga obra maestra sa lightweight, high-traction engineering. Ang "tank" nga sistema sa pagmaneho sa estilo-nga gihulagway pinaagi sa padayon nga loop ug skid-steering nga kapabilidad-gipalabi alang sa robotics tungod kay kini nagtBisan unsaag og zero-turn radius. Kini nga pagmaniobra hinungdanon sa mga limitado nga mga wanang sama sa mga tunel, bodega, o nahugno nga mga bilding diin ang tradisyonal nga pagliko sa lingin usa ka kaluho nga wala gihatag sa palibot.
Ang kaepektibo sa tank treads para sa mga robot nahimutang sa lug profile. Alang sa humok nga yuta sama sa lapok o niyebe, ang lawom, agresibo nga mga pADDles gikinahanglan aron "pala" ang yuta ug maghatag kusog sa unahan. Sa kasukwahi, alang sa mga palibut sa kasyudaran, ang usa ka patag, mas dasok nga giputos nga pattern sa lug nagdugang sa kontak sa ibabaw nga lugar sa aspalto ug kongkreto, nga nagpugong sa mga slip ug pagkunhod sa pagsul-ob. Pinaagi sa pag-customize niini nga mga profile, gisiguro sa mga inhenyero nga ang gahum sa robot gihubad ngadto sa paglihok imbes nga mausik sa track-slip. Kini nga kahusayan direkta nga may kalabutan sa kinabuhi sa baterya, pagpalugway sa gidugayon sa misyon ug pagdugang sa kinatibuk-ang gamit sa robotic system.
Ang Mechanical Synergy sa Drive Components ug Robot Tracks
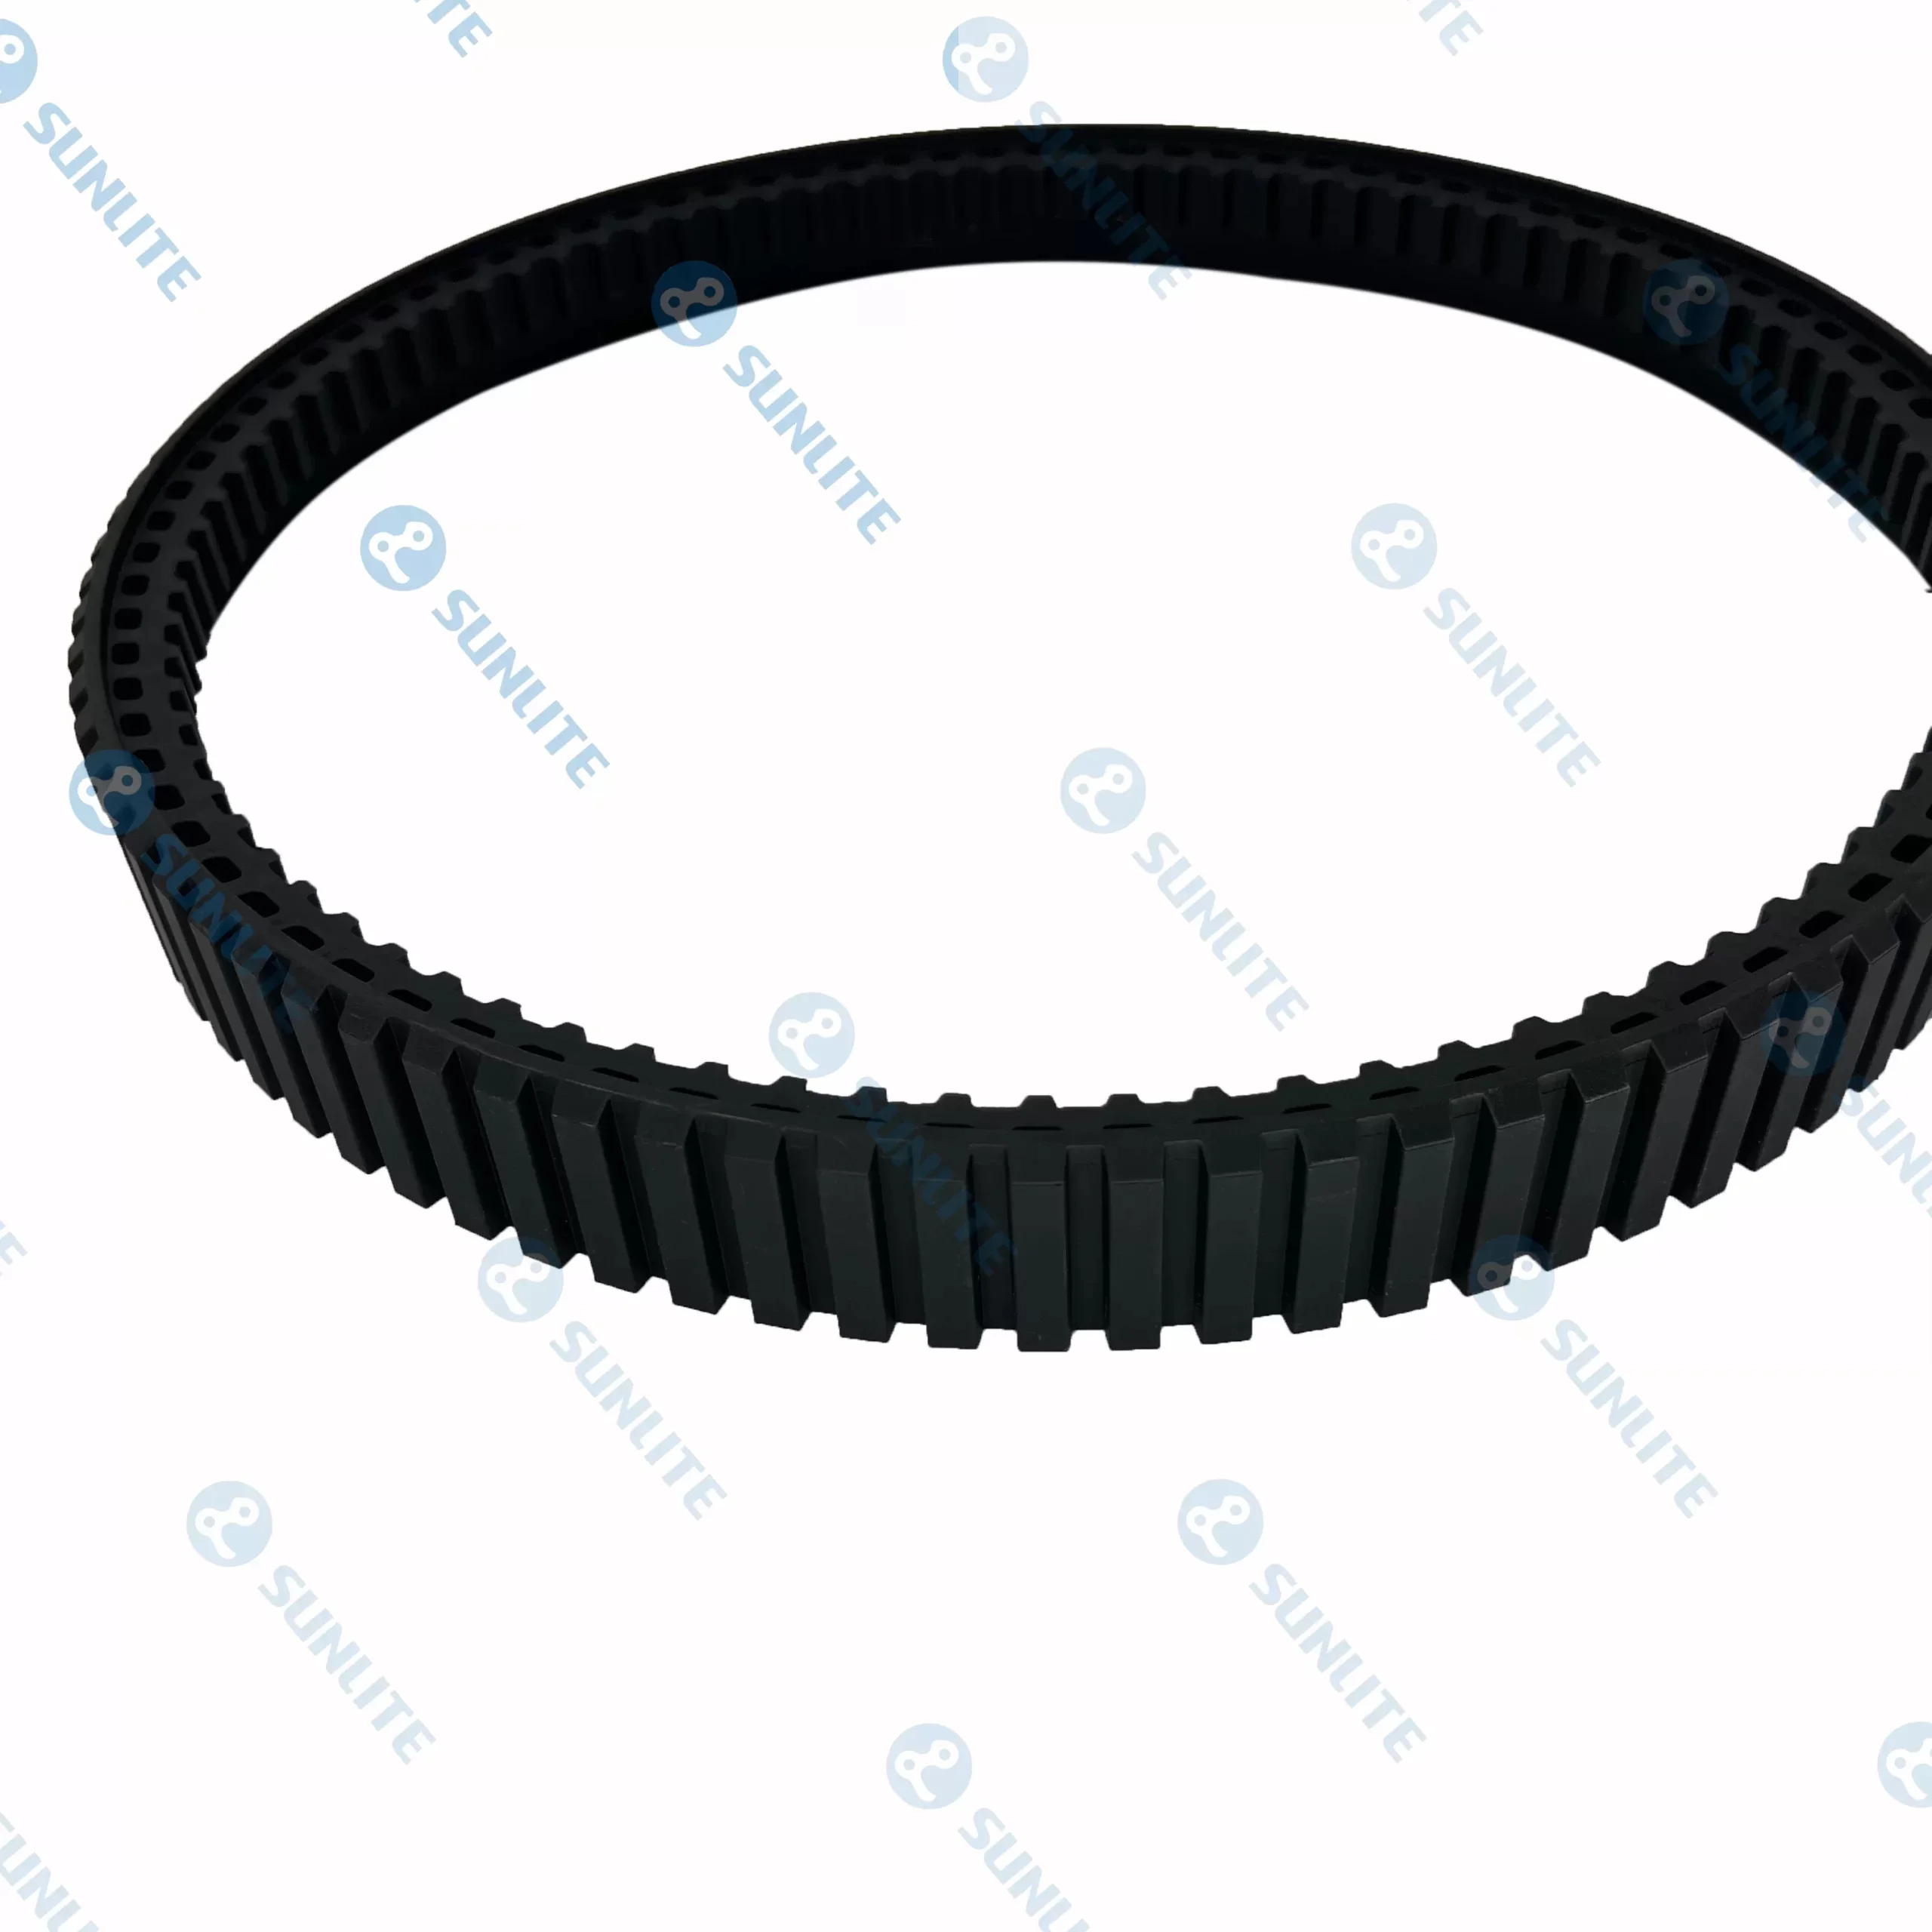
Usa ka kasagarang sayop nga pagsabut sa robotics mao nga ang track usa ka nahilit nga sangkap. Sa pagkatinuod, ang performance sa naandan nga mga track sa goma bug-os nga nagsalig sa mekanikal nga synergy sa mga internal nga roller ug drive sprocket. Ang "drive lugs" sa sulod sa track kinahanglan nga tukma nga motakdo sa pitch sa sprocket aron mapugngan ang "paglukso sa ngipon" ubos sa taas nga torque.
Moderno disenyo sa robot track kasagaran naglakip sa "SENTRO-drive" o "bridge-drive" nga mga sistema aron mapadayon ang track nga align sa panahon sa agresibo nga mga maniobra. Sa diha nga ang usa ka robot moliko sa dapit, ang mga lateral nga pwersa nga naningkamot sa pagbira sa track gikan sa mga ligid dako kaayo. Pinaagi sa pag-integrate sa mga pako sa giya sa paghulma sa goma, masiguro sa mga tiggama nga ang track magpabilin nga nakasentro bisan kung ang robot naa sa kilid nga bungtod sa usa ka titip nga bakilid. Kini nga mekanikal nga kasaligan mao ang nagtugot sa mga operator nga mosalig sa ilang mga makina sa "no-go" nga mga zone diin ang manual nga pagbawi sa usa ka nahunong nga robot imposible.
Ang paspas nga pagpalapad sa industriya sa robotics milabaw pa sa standardized laboratory prototypes.